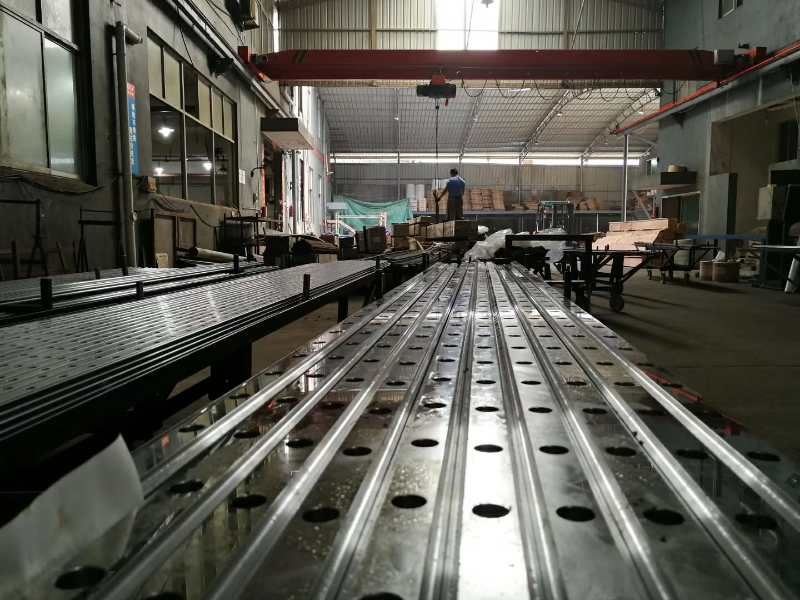
Juhtrööpa kasutatakse liikuva komponendi toetamiseks ja õigeks suunamiseks, et see liiguks mööda teatud liikumistrajektoori ning kandks töö ajal liikuva komponendi netomassi ja koormust. Kaks suhtelist liikuvat komponenti moodustavad juhtsiinide paari. Mitteliikuvaid vastastikku ühendavaid pindu nimetatakse fikseeritud juhtsiinideks või staatilisteks juhikuteks ja liikuvaid vastastikku ühendatavaid pindu nimetatakse liikuvateks juhtrööbasteks või liikuvateks juhtrööbasteks. Üldiselt on liikuva siini ja fikseeritud siini vahel lubatud ainult üks mängitavus. Rööpa pinna hõõrdeseisundi järgi saab selles etapis ühised rööpad jagada: rullrööpad, rullrööpad ja muud rööpad. CNC-treipinkide puhul kasutatakse tavaliselt valtsimist lineaarseid juhikuid. Veerev lineaarne juhtpaar koosneb juhtrööpast, juhtrööpa liugurist, teraskuulist, tagurpidi suunaseadmest, kuullaagrist, tihendatud laagri otsakattest ja vaheseinast. Kui juhtsiin ja juhtrööpa liugur liiguvad üksteise suhtes, veereb teraskuul mööda nelja juhtsiinil olevat rada, mis on läbinud kõvenemise ja suure täpsusega{1}}lõikamise. Juhtrööpa liuguri ülaosas olev teraskuul põhineb tagastusseadmetel (tagastusvarustus). Suunaseade) siseneb tagasivooluavasse ja seejärel võidusõidurajale ning teraskuul teeb tsükliliselt veerevat liikumist. Tagastusseadme mõlemad küljed on varustatud saastumisvastaste tihenduslaagrite otsakatetega, mis võivad mõistlikult takistada tolmu ja prahi sattumist juhtrööpa liuguri sisemusse.
Lineaarsete juhikute eelised
1) The rolling linear guide pair is to put a moderate steel ball between the guide rail slider and the guide rail, so that the rolling friction between the guide rail slider and the guide rail becomes rolling friction, which greatly reduces the movement friction between the two, and then obtains There is not much difference between dynamic and rolling friction, and the steering headlight is very good, that is, the time interval between the driver's data signal and the mechanical equipment's posture is very short, which is beneficial to improve the response time and sensitivity of the CNC machine tool.
2) Draiveri väljundvõimsus on oluliselt vähenenud, mis on vaid üks kümnendik üldiste mehaaniliste seadmete omast.
3) Suure kiirusega lineaarset liikumist sisaldav kiirendus on ligikaudu 10 korda suurem kui veeremisjuhiku kiirendus.
4) Oskab sooritada ülitäpseid-hinneid ja korduvaid täpsushinneid.
5) See võib liikumist lõpule viia ilma lünkadeta ja parandada mehaanilise konstruktsiooni painde jäikust.
6) When the guide rail pair is used in pairs, it has the "difference averaging effect", thereby reducing the processing accuracy requirements of the structural parts (rail mounting surface), and reducing the mechanical equipment manufacturing cost and difficulty coefficient of the structural parts.
7) Mehaanilise süsteemi projekteerimisskeem ja valmistamine on lihtsustatud.